Hur kan en liten låda veta var den är, åt vilket håll den pekar och hur den rör sig, även när satelliterna är borta? Svaret heter tröghetsnavigering, förkortat INS. Tekniken sitter bakom bilprovning, kartläggning med LiDAR, drönare och självkörande fordon, men den är sällan förklarad för den som inte är specialist. Det gör vi här, steg för steg.
Det här är det andra av två inlägg som växte fram ur besöket från OXTS hos RoboService den 19 november. Det första handlar om företaget bakom tekniken, den här om själva tekniken. Där vi lutar oss mot det OXTS själva har publicerat säger vi det, och källorna finns sist. Räkneexemplen är våra egna, uppgjorda för att illustrera principen och inte uppgifter om någon enskild produkt.
Kort svar först
- En INS mäter hur något rör sig med accelerometrar och gyron och räknar ut var det befinner sig genom att lägga ihop alla små rörelser från en känd startpunkt.
- Det fungerar utan någon yttre signal, men små fel i sensorerna växer med tiden. Det kallas drift.
- Satellitpositionering (GNSS) driver inte, men försvinner i tunnlar, mellan höga hus och under tak. Därför kombineras de två.
- När satelliterna saknas helt kan man låta en LiDAR hålla positionen i stället.
Två sorters sensorer: accelerometer och gyro
Allt börjar med en IMU, en tröghetsmätenhet. Den innehåller två sorters sensorer, och bara två.
Accelerometern mäter acceleration, alltså hur snabbt hastigheten ändras. Observera: den mäter inte hastighet och inte läge, bara förändringen. Står den still mäter den ändå tyngdkraften, så datorn måste veta hur enheten lutar för att kunna dra bort den.
Gyrot mäter hur snabbt enheten vrider sig, vinkelhastighet, i grader per sekund. Ett gyro säger alltså inte åt vilket håll enheten pekar, bara hur snabbt riktningen ändras just nu. Pekningen får datorn fram genom att lägga ihop vridningarna över tid.
En IMU har tre av varje, riktade längs tre axlar som står vinkelrätt mot varandra. Då fångas rörelse framåt, åt sidan och uppåt, och vridning runt varje axel. Moderna enheter använder MEMS-sensorer, mikroskopiska mekaniska konstruktioner som tillverkas som kretsar. Därför kan en komplett enhet vara mycket liten.
IMU:n är bara halva systemet. Den andra halvan är navigationsdatorn, som tar emot mätvärdena och räknar ut läge, hastighet och orientering. OXTS beskriver att det finns två sorters sådana: system med en stabiliserad plattform, som hålls stilla av roterande mekaniska gyron, och strap-down-system, där sensorerna sitter fast i enheten och datorn räknar bort enhetens lutning. OXTS beskriver strap-down som huvudskälet till att tröghetsnavigering i dag är tillgänglig för många fler.
Dead reckoning: gissa med matematik
Metoden heter dead reckoning, ungefär ”räkna sig fram”. Idén är gammal: sjöfarare räknade ut var fartyget var utifrån fart, kurs och tid sedan senaste kända position. En INS gör samma sak, men tiotals eller hundratals gånger per sekund.
Ett eget räkneexempel. Anta att enheten står stilla och att accelerometern i färdriktningen mäter 2 m/s² i 5 sekunder. Hastigheten är då 10 m/s (2 × 5), och sträckan som tillryggalagts är 25 meter. Gyrot har under tiden inte rört sig, så riktningen är oförändrad. Därefter vrider sig enheten med 30 grader per sekund i 3 sekunder, vilket ger en vridning på 90 grader (30 × 3). Datorn räknar sedan vidare i den nya riktningen.
Det är matematiken i ett nötskal: integrera accelerationen till hastighet, integrera hastigheten till läge, integrera vinkelhastigheten till riktning. Varje litet steg läggs på det förra. Därför säger OXTS att positionerna är relativa: startpunkten måste ges till systemet, annars vet det bara hur långt och åt vilket håll det har rört sig.
RT3000 v4 levererar enligt OXTS mätdata med 100 eller 250 uppdateringar per sekund. En så hög takt är en styrka som satellitmottagare ensamma sällan har, och vi återkommer till varför den spelar roll vid kartläggning.
Referenssystem: vad betyder ”uppåt”?
Accelerometern mäter längs sina egna axlar, inte längs jordens. Vänder du enheten upp och ner byter den tecken på uppåt och nedåt. För att resultatet ska bli användbart för oss, alltså norr, öster och uppåt, måste datorn veta hur enheten är orienterad och räkna om alla mätvärden till ett gemensamt koordinatsystem. OXTS beskriver att systemen klarar det så länge de får en startorientering. Därför är en INS lika mycket orienteringsmätare som positionsmätare: roll, pitch och riktning (heading) är en lika viktig del av resultatet som positionen.
Varför ren tröghet driver
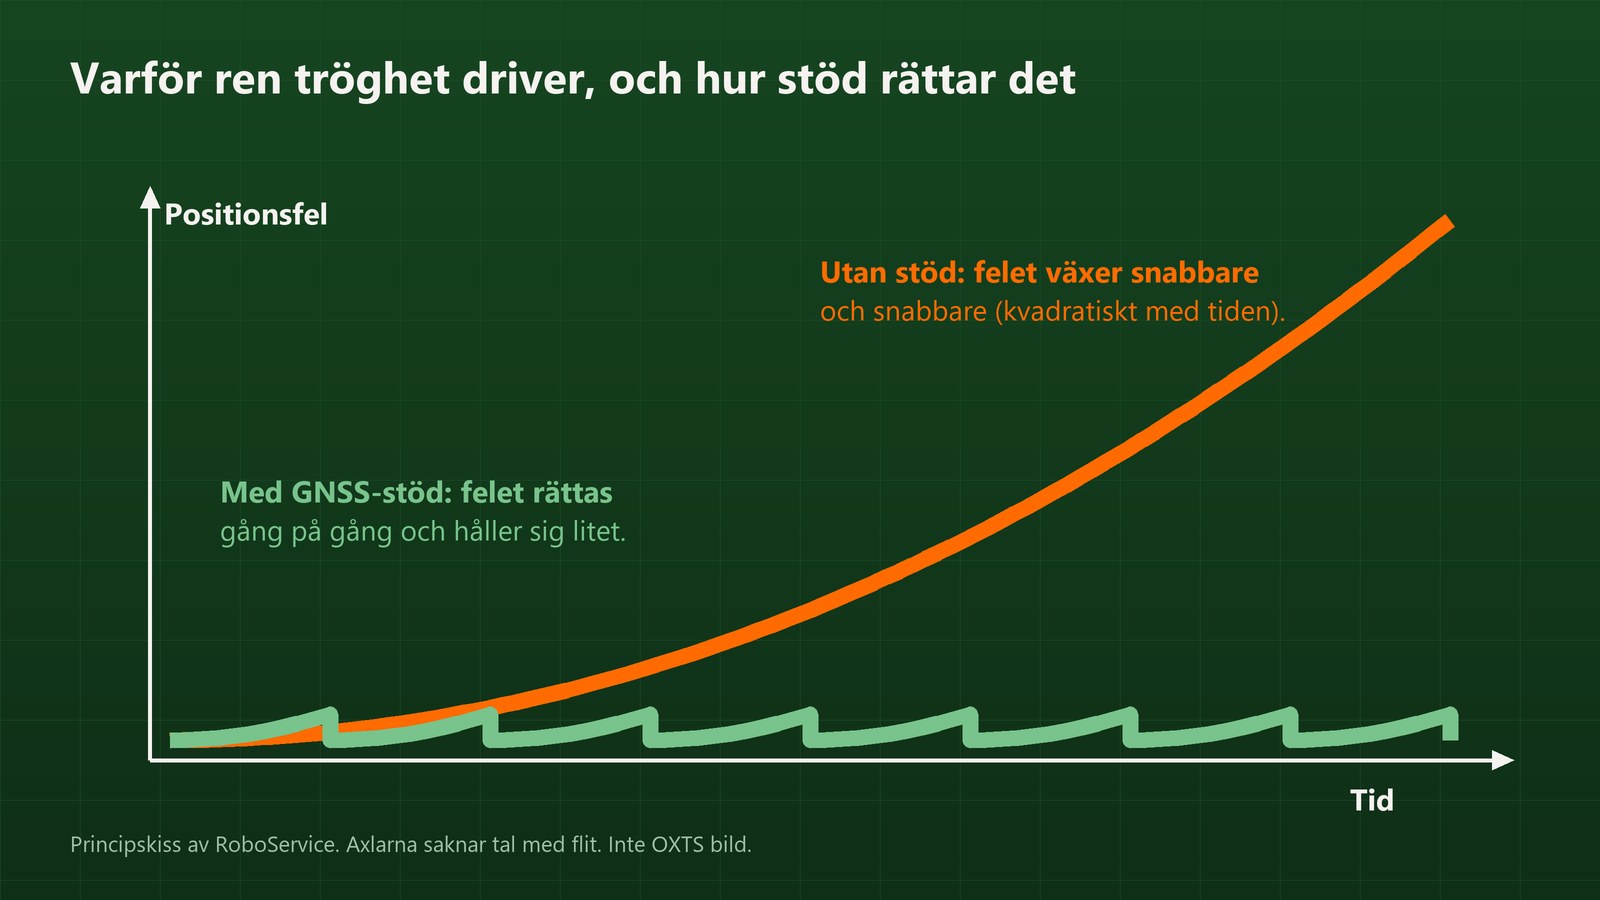
Nu kommer problemet. Ingen sensor är perfekt, och integreringen förstärker felen. Ett litet konstant fel i en accelerometer blir ett växande fel i hastigheten, och det blir ett ännu snabbare växande fel i läget.
Ett eget räkneexempel för att visa storleksordningen, inte en uppgift om någon enhet: anta ett litet konstant fel på 0,01 m/s². Efter 60 sekunder har hastigheten ett fel på 0,6 m/s (0,01 × 60), och läget ett fel på 18 meter (hälften av 0,01 × 60 × 60). Felet växer med tidens kvadrat, och därför går det från obetydligt till avgörande på kort tid. På motsvarande sätt ger ett litet fel i gyrot ett växande riktningsfel, och en felaktig riktning ger i sin tur fel position allt eftersom man rör sig.
Tänk dig att gå genom ett mörkt rum med slutna ögon och räkna stegen. De första metrarna stämmer. Efter en stund har små skillnader i steglängd och riktning gjort att du hamnar en bit från där du tror. OXTS definierar drift just så: små fel i sensorernas mätningar som läggs på varandra tills uppskattningen blir allt sämre. De beskriver den som svagheten hos en tröghetsnavigering som arbetar helt på egen hand.
Satellitpositionering: ingen drift, men sköra villkor
GNSS är samlingsnamnet för GPS och dess motsvarigheter. Systemet består av tre delar: satelliterna i omloppsbana, kontrollstationer på marken och mottagaren hos användaren. Mottagaren mäter hur lång tid signalerna från flera satelliter har tagit, och räknar ut sin position ur de avstånden. Mätningen gäller antennens position, inte mottagarens, vilket spelar roll när man vill ha noggrannhet på centimeternivå.
Styrkan är att GNSS inte driver. Mätningen är lika bra efter en timme som efter en minut. Svagheterna är lika tydliga. Mottagaren behöver fri sikt mot himlen, och normalt minst fyra satelliter (sex för RTK). I tunnlar, under broar och mellan höga hus får man sämre noggrannhet eller ingen mätning alls. Dessutom kan signaler studsa mot byggnader och nå mottagaren på omvägar, så kallad multipath, vilket ger fel som mottagaren inte alltid ser.
En detalj som ofta missförstås: OXTS påpekar att hastigheten inte räknas ut genom att jämföra två positioner. Den mäts med Dopplerförskjutningen i varje satellitsignal. Därför blir hastighetsmätningen lika bra med en enkel som med en mycket noggrann positionslösning. Med två antenner kan man dessutom få riktningen, men inte hela bilden, till exempel inte vid mycket snabba manövrer.
RTK höjer noggrannheten till centimeternivå med hjälp av korrektionsdata från en basstation eller ett nätverk. Det är något vi på RoboService arbetar med varje dag för våra robotar. En RTK-position är utmärkt, så länge satelliterna syns.
Sensorfusion: två svagheter blir en styrka
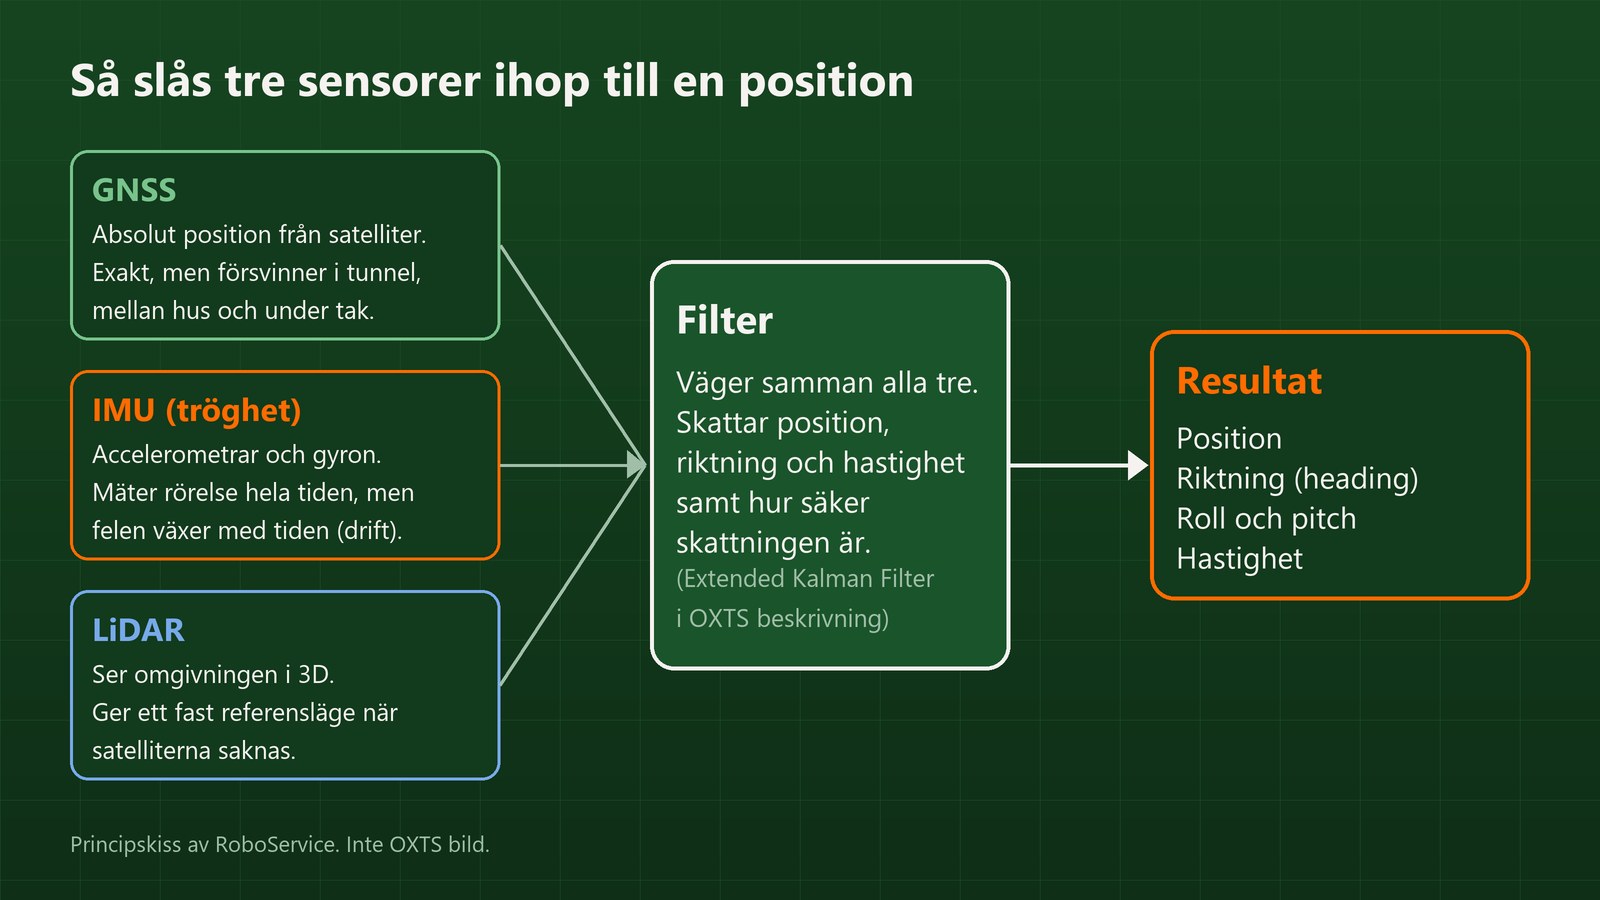
Det fina är att de två teknikerna har motsatta egenskaper. Tröghetsnavigeringen är snabb, mjuk och alltid på, men driver. Satelliterna är långsammare och kan försvinna, men driver aldrig. Kombinerar man dem får man det bästa av båda. OXTS kallar det GNSS-stödd INS, eller GNSS/INS.
Så här fungerar det, förenklat. INS:en räknar hela tiden fram en position. Varje gång en satellitmätning kommer in jämför systemet den med sin egen skattning och rättar den. Samtidigt räknar systemet ut hur osäker varje del är, och väger mätningarna därefter: litar man mest på satelliterna när de är bra, och mest på tröghetsmätningen när de är dåliga. Den matematiska metoden som OXTS nämner heter Extended Kalman Filter, och den gör just det, hela tiden. Resultatet är position, hastighet och riktning, roll och pitch, även under de sekunder eller minuter då satelliterna saknas.
Tät koppling: använd satelliterna även när det inte räcker
En enkel koppling tar den färdiga positionen från GNSS-mottagaren och blandar in den. Det finns en smartare väg, som OXTS kallar tät koppling: använd mottagarens råmätningar direkt. Det ger två vinster, och OXTS har gett dem varsitt namn.
- gx används när satellitsikten är god. Systemet beräknar själv position och hastighet ur avstånden och dopplermätningarna, i stället för att lita på mottagarens färdiga lösning. Det går att skräddarsy för filtret, vilket ger bättre resultat, särskilt med enklare mottagare.
- ix används i svår miljö, när färre än fyra satelliter syns eller någon ger felaktiga värden. Systemet tar in en satellit i taget, och utnyttjar varje mätning för att hålla positionen i schack. Den kallas single-satellite aiding. Det snabbar också på återhämtningen av RTK-lås efter en bro eller tunnel.
Ett exempel i vardagen: en bil kör förbi en stor glasfasad. Först kommer signalerna direkt, och positionen är känd. Så börjar en av signalerna studsa mot fasaden och ger en position utanför det område som tröghetsberäkningen visar som troligt. Då kan systemet förkasta just den signalen. En ensam GNSS-mottagare har inget sådant andra vittne att jämföra med.
När satelliterna försvinner: LiDAR hjälper till
I ett parkeringshus, en lagerhall eller en lång tunnel hjälper inte ens tät koppling, för där finns inga satelliter alls. Då behövs en andra, oberoende källa. Man har länge provat flera vägar: radiobaserad positionering med ultrabredband (UWB), kartläggning med SLAM och magnetremsor i golvet. De fungerar, men många kräver att miljön förses med utrustning, och de är ofta bättre inomhus än utomhus. Det lämnar problemet med att gå mellan miljöer med och utan satelliter.
OXTS väg är att blanda in sensordata, till exempel från LiDAR, direkt i navigationsmotorn. LiDAR mäter avstånd med laser och bygger upp en bild av omgivningen i 3D. OXTS LiDAR Boost är algoritmer som använder data från en LiDAR med 32 lasrar och 360 graders synfält för att kompensera för saknade eller felaktiga GNSS-uppdateringar i realtid. Eftersom sammanvägningen sker inne i själva GNSS/INS:en kan systemet växla smidigt tillbaka till satellitstöd när signalen blir bra igen.
OXTS har byggt in det i WayFinder Prime, en samlad enhet med GNSS/INS, LiDAR och kamera, och i WayFinder Hub, en modulär dator som tillför samma förmåga till ett befintligt OXTS-system.
Därför är INS avgörande vid kartläggning med LiDAR
En LiDAR som sitter på ett fordon eller en drönare tar miljontals mätpunkter. Men varje punkt är bara så rätt som vår kunskap om var LiDAR:n var och åt vilket håll den pekade i just det ögonblicket. Små fel i position eller riktning flyttar punkter, och punktmolnet blir suddigt. En INS med hög uppdateringstakt, som de 100 eller 250 uppdateringar per sekund som nämndes tidigare, ger de data som behövs för att placera varje punkt rätt. Att förse mätdata med koordinater kallas georeferering.
Ett särskilt känsligt moment är boresight, den lilla vinkelskillnaden mellan hur LiDAR och INS är monterade. OXTS varnar för att ett fel på några tiondels grader kan ge dubbelbilder i punktmolnet, där samma vägg syns två gånger. Därför kalibreras skillnaden bort.
Vid besöket den 19 november visade OXTS ett bärbart kartläggningssystem. Det är en prototyp som OXTS inte har släppt, och vi säger därför inget mer om det än att principen är den som beskrivs här.
Var används tekniken?
- Bilprovning: att mäta fordonsdynamik och validera sensorer i förarstödssystem, där INS:en ofta fungerar som facit (ground truth).
- Mobil kartläggning: fordon, bärbara system och drönare som samlar in punktmoln.
- Autonoma plattformar: fordon som måste veta var de är och åt vilket håll de pekar, även när satelliterna försvinner.
Det är OXTS egen beskrivning av användningsområdena. Principerna ovan gäller dock oavsett tillverkare, och de är skälet till att tekniken återkommer överallt där man behöver veta exakt var något är.
Varför OXTS?
OXTS har arbetat med tröghetsnavigering sedan 1998 och beskriver sig själva som marknadsledande. Det är OXTS egen bedömning, som vi inte har kunnat mäta själva. Vad vi kan säga är att de beskriver tekniken öppet och pedagogiskt, som i de artiklar vi har läst och länkar till nedan, och att de har arbetat med det i drygt 25 år. Att tekniken är så öppet förklarad har gjort det enklare för oss att förstå den.
RoboService och OXTS
På RoboService arbetar vi dagligen med positionering och mätteknik, bland annat med RTK för robotar. Det gör att OXTS teknik ligger nära vårt eget område. Samtidigt vill vi vara tydliga: RoboService är i dag inte återförsäljare av OXTS och säljer inte deras produkter. Det här inlägget är kunskapsdelning, inte en säljtext. Frågor om OXTS-system hanteras av OXTS själva. Hur vi förhåller oss till dem hittar du på vår sida om OXTS.
Ordlista
- Accelerometer: sensor som mäter acceleration.
- Gyro: sensor som mäter hur snabbt något vrider sig.
- IMU: tröghetsmätenhet, sensordelen med accelerometrar och gyron.
- INS: tröghetsnavigering, IMU plus dator som räknar ut läge, hastighet och orientering.
- MEMS: mikroskopiska mekaniska sensorer tillverkade som kretsar.
- Dead reckoning: att räkna ut var man är utifrån senaste kända läge och rörelsen sedan dess.
- Drift: fel som växer med tiden när en tröghetsmätning inte får yttre stöd.
- GNSS: satellitnavigering som GPS, Galileo, GLONASS och BeiDou.
- RTK: korrektionsteknik som ger centimeternoggrannhet med hjälp av en basstation eller ett nätverk.
- Multipath: satellitsignaler som studsat mot byggnader och därför ger fel.
- Tät koppling: att använda GNSS-mottagarens råmätningar direkt i stället för dess färdiga lösning.
- Sensorfusion: att väga samman flera sensorer till en bättre skattning än någon av dem klarar ensam.
- Boresight: vinkelskillnaden mellan hur två sensorer är monterade.
- Georeferering: att förse mätdata med koordinater i ett jordfast system.
Vanliga frågor
Vad är en INS?
En INS är ett system som räknar ut position, hastighet och orientering ur mätningar av acceleration och vridning, med en navigationsdator som lägger ihop mätningarna från en känd startpunkt.
Varför räcker det inte med GPS?
Satellitpositionering försvinner eller blir sämre i tunnlar, mellan höga hus och under tak, och den ger inte full riktning eller orientering vid snabba manövrer. Kombinerad med en INS får man båda: satelliternas stabilitet och tröghetens snabbhet.
Vad är drift?
Drift är de små mätfelens ansamling i en tröghetsmätning. Felen läggs på varandra när de integreras, så läget blir osäkrare ju längre tid som går utan yttre stöd.
Vad är skillnaden mellan IMU och INS?
IMU är sensorerna, accelerometrar och gyron. INS är hela systemet: IMU plus navigationsdatorn som räknar ut läge, hastighet och orientering.
Hur kan en INS fungera i en tunnel?
Den räknar vidare på rörelsen i stället för att vänta på satelliter. Felet växer, men med GNSS-stöd före och efter, och eventuellt LiDAR emellan, kan positionen hållas bra under avbrottet.
Är RoboService återförsäljare av OXTS?
Nej, inte i dag. RoboService säljer inte OXTS-produkter. Det här inlägget är kunskapsdelning.
Källor
Uppgifter om OXTS tekniker och produkter bygger på företagets egna publika artiklar, lästa den 19 november 2026. Vi har inte kunnat kontrollera dem oberoende. Räkneexemplen och förklaringarna av principerna är våra egna.
- OXTS: vad är ett tröghetsnavigeringssystem?
- OXTS: hur fungerar en INS egentligen?
- OXTS: vad är en accelerometer och hur fungerar den?
- OXTS: om gyron
- OXTS: tröghetsnavigering och dead reckoning
- OXTS: referenssystem i en INS
- OXTS: INS-drift och varför GNSS-stöd löser det
- OXTS: hur fungerar GNSS?
- OXTS: GNSS begränsningar
- OXTS: tät koppling mellan GNSS och IMU
- OXTS: gx/ix-tekniken
- OXTS: LiDAR Boost och navigering utan GNSS
- OXTS: LiDARs roll utan GNSS
- OXTS (i LiDAR News): därför behövs en INS vid mobil kartläggning